Shenzhen Reunion Electronics Co., Ltd.
Вести

Како да изберете конектори за роботи за движење: 3 критични размислувања

Зглобовите на роботите кои се движат со голема брзина бараат тридимензионално, високофреквентно композитно движење, а конекторите се подложени на континуирани вибрации, торзија и абење со микродвижење. Традиционалните индустриски роботи имаат релативно фиксни работни траектории, а нивните конектори функционираат првенствено како патеки за напојување и сигнал; во сценаријата за движење со голема брзина, сепак, неуспехот ретко се случува моментално, туку постепено се акумулира за време на континуирано движење. Логиката зад изборотcоннектори за роботи во движењетреба да се заснова на изведување барања за дизајн од овие работни услови.


Зошто механичката доверливост е приоритет?

Во средини со континуирани вибрации, стандардните конектори за блокирање со триење може да доживеат прогресивно олабавување. Терминалите малку се поместуваат за време на вибрациите, предизвикувајќи постепено намалување на контактниот притисок, што на крајот доведува до испуштање на сигналот или прекини на напојувањето.

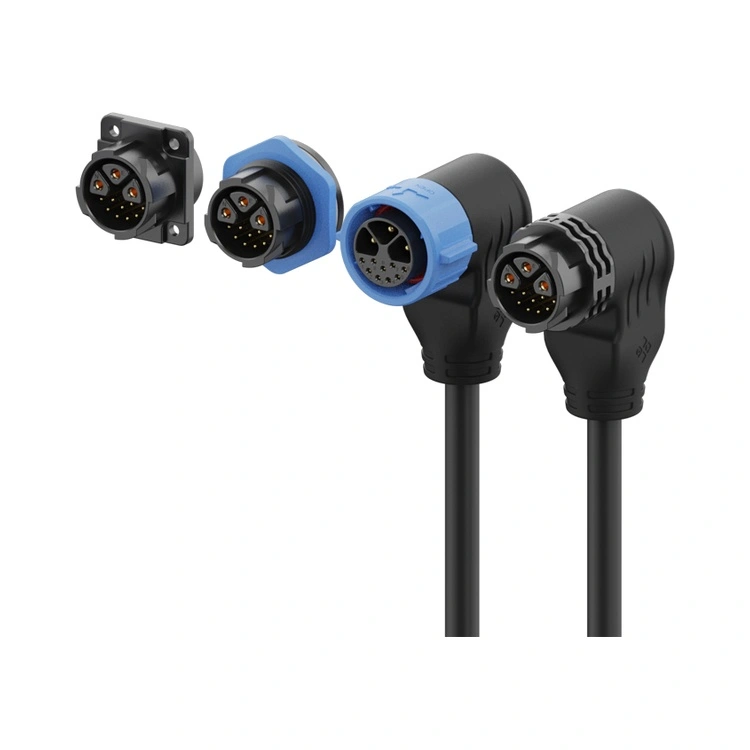
Дизајнерските карактеристики што го решаваат ова прашање вклучуваат: позитивно заклучување и секундарно заклучување - како што е механизмот за обезбедување на положбата на конекторот (CPA) - кој користи механички запирања за да спречи случајно исклучување на терминалот; и дизајн на излишни контакти, каде што двојните контакти или два независни контакти одржуваат спроводливост дури и ако еден контакт се истроши. На критичните локации како што се заедничките модули, овие карактеристики на механичка доверливост треба да имаат предност пред другите размислувања. За конекторите што се користат во роботите во движење, механизмите за заклучување отпорни на вибрации се основен услов во апликациите со континуирано движење.


Како се обезбедува интегритет на сигналот?

Побарувачката за пропусен опсег на податоци во роботските системи со голема брзина продолжува да расте. Обработката на видот во реално време, контролата на движењето и чувствителноста на околината се многу поврзани, честопати бараат диференцијални сигнали со голема брзина и далноводи да се насочуваат паралелно во компактните споеви.

Во овој распоред, електромагнетните пречки (EMI) се примарна грижа. Заштитните дизајни кои користат структури со контролирана импеданса помагаат во намалувањето на слабеењето на сигналот и прекршувањето помеѓу сигналот и далноводите. Во серво-управуваните апликации,конектори за роботи за движењемора да носи струи од неколку ампери додека одржува јасна комуникација преку сигналните канали за енкодери, сензори и други компоненти. Хибридните конектори постигнуваат електрична изолација и механичка интеграција во еден интерфејс, намалувајќи ја сложеноста на жици и бројот на точки за поврзување.


Како треба да се направат компромиси во врска со адаптацијата на просторот?

Внатрешниот простор во роботските зглобови е релативно ограничен. Кога конекторите се спојуваат во затворени простори, тие може да бидат подложени на неаксијални напрегања на склопот, што, со текот на времето, може да предизвика деформација на куќиштето или поместување на терминалот.

Лебдечкиот дизајн може да го апсорбира поместувањето предизвикано од толеранциите на склопот и оперативните вибрации, а со тоа го намалува влијанието на напрегањата на склопот врз терминалите. Решенијата со тесен чекор и низок профил се директно прилагодени за компактни простори, минимизирајќи го принудното склопување поради ограниченоста на просторот. Откако ќе се исполнат првите два критериуми, изберете го најкомпактното можно решение. Местењеконектори за роботи за движењево ограничен простор бара рамнотежа помеѓу доверливоста и компактноста.


Како треба да се спроведе верификацијата по изборот?

Откако ќе заврши изборот, се препорачува да се потврди со добавувачот дали производот е подложен на динамичко тестирање на животниот век, вклучувајќи податоци за перформансите при вибрации, торзија и композитни услови на движење. Статичките електрични параметри се само почетна точка; доверливоста при динамични работни услови е основната метрика законектори за роботи за движење.


За нас

Реунион има големо искуство во самозаклучувачките конектори со притискање. Неговиот механизам за заклучување отпорен на вибрации и компактниот дизајн ги опфаќаат барањата за механичка сигурност и за заштеда на простор на роботите со голема брзина. Изборот на конектор врз основа на сценаријата за неуспех обезбедува попрецизно усогласување со реалните потреби отколку едноставно споредување на спецификациите.


Поврзани вести
Остави ми порака
X
Ние користиме колачиња за да ви понудиме подобро искуство во прелистувањето, да го анализираме сообраќајот на страницата и да ја персонализираме содржината. Со користење на оваа страница, вие се согласувате со нашата употреба на колачиња. Политика за приватност
ОтфрлиПрифати